具身原生大模型DM0发布

(来源:经济日报)
转自:经济日报
2月10日,以“具身原生”为主题的原力灵机技术开放日在北京中关村展示中心举行。原力灵机一举发布三大核心产品:具身原生大模型DM0、具身原生开发框架Dexbotic2.0以及具身原生应用量产工作流DFOL。
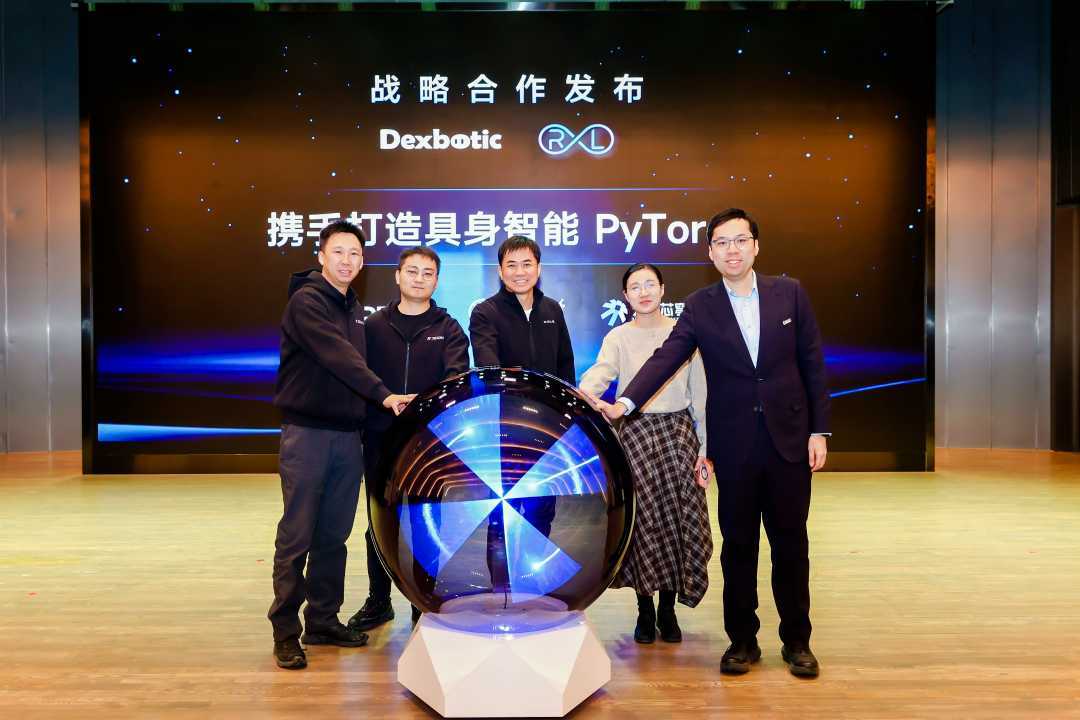
据了解,具身原生指的是一种智能本质和形成机制都根植于物理交互的新AI范式。它强调智能体从诞生之初就应立足真实世界,而非将现有大模型简单地迁移到机器人上。
“2026 年是具身原生的元年。”原力灵机CEO唐文斌在现场表示:“过去大家在争论用哪个大模型来改,我们直接跳出这个问题,为什么不从第一行代码就为机器人而写?”
据介绍,具身原生大模型DM0具有两大优势:一是从0开始训练的具身原生大模型,联合阶跃星辰联合训练,除了深度融合多模态互联网信息外,还涵盖驾驶行为数据、机器人操作、导航等具身场景特有的多传感数据。二是DM0没有把模型限制在单一硬件或特定场景,而是在预训练阶段系统混合抓取、导航、全身控制三类核心任务,获得强跨机型的泛化与迁移能力。