旋转传感器是一种通过安装在旋转的物体上测量旋转物体旋转圈数,运动距离的高精度传感器。如下图所示旋转传感器可以用于测量天车的运动距离,卷筒的吊钩高度,有轨机车的运动距离等。
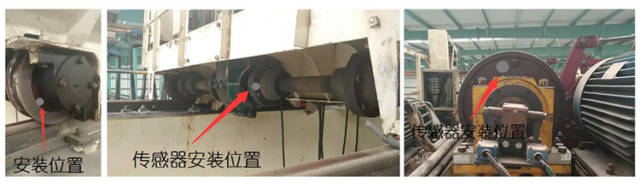
旋转传感器的测距原理
旋转传感器和旋转体安装在一起同旋转体一起旋转,将旋转角度数据通过无线传输模式将数据传输给无线接收器,无线接收器再通过RS-485总线/Modbus协议将数据传输到服务器或者PLC。
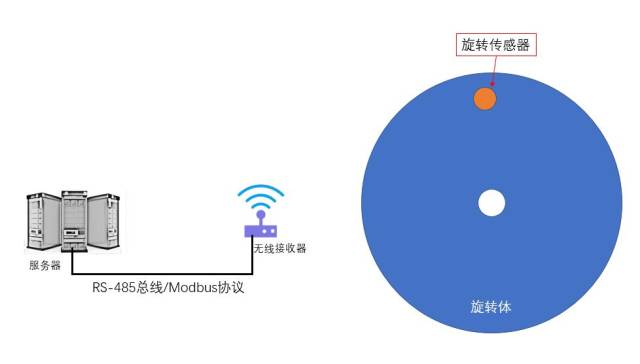
旋转传感器采用捷联惯导(SINS)技术,由三轴陀螺仪、三轴加速度计、嵌入式计算机、无线数传系统、供电系统组成。传感器固定安装在旋转体(车轮)上,六轴传感数据通过嵌入式计算机解算出姿态角、累积旋转角并通过无线数传系统外传至接收器。
![]()
旋转传感器特点
1:旋转传感器与轮体无须同轴安装,可以紧固安装在轮体任意位置,保持安装面垂直于地面;
2:旋转传感器系统通过RS-485接口连接,遵循Modbus-RTU协议, 数据更新频率可达100Hz;
3:旋转传感器角度精度0.1度。
4:旋转传感器采用电池供电,可以连续工作6个月。
轨道位移与累积转角计算方法:D=C*N,其中,D:轨道位移,C:运动轮周长,N:累积圈数。在运动轮不确定周长的情况下,可以通过 测量轨道位移和累积圈数的方法,反算周长,累积圈数越多,反算结果越准确。
旋转传感器接收器遵循Modbus-RTU通讯协议,ID号通过传感器、接收器的拨码开关设定,8421编码格式,ID=0时清空传感器内部数据,ID从1~255为传感器工作ID。接收器向系统输出三类数据,一、转角数据,二、累积圈数,三、电池电压。其中累积圈数可以任意设定或清零。
![]()
旋转传感器圈数清理指令举例
![]()
麦森旋转传感器数据解析说明(以ID2为例
![]()
第一字节是ID号;
第四~第七字节是圈数,IEEE754单精度浮点数格式,可清零、可任意设定;
第八~第十一字节是角度,IEEE754单精度浮点数格式,只读;
第十二~第十五字节是电池电压,IEEE754单精度浮点数格式,只读电压低于3V时请给电池充电;
第十六~第十七字节为CRC校验字节。
![]()
![]()
![]()


