深圳商报·读创客户端首席记者 陈小慧
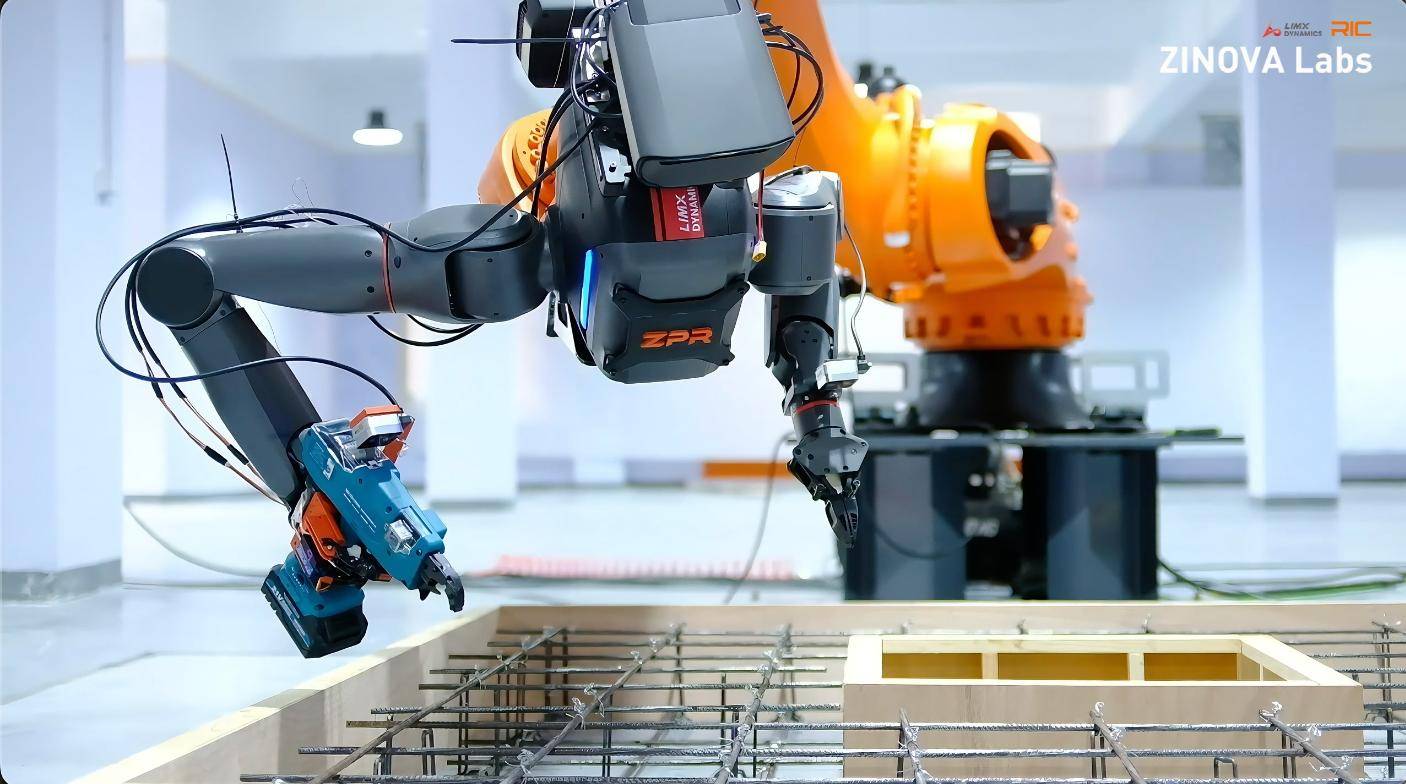
近日,物理AI研发公司ZINOVA基于逐际动力TRON 2双臂具身机器人,联合建筑机器人公司RIC Robotics完成了混凝土倾覆板(Tilt-up Construction)缩比施工场景演示,覆盖支模组框、多层钢筋铺设与绑扎等核心工序。
此次POC验证了具身机器人使用现有工具参与复杂施工流程的可行性,也是垂直行业创新企业基于通用机器人平台开发行业应用的又一次原创性实践。
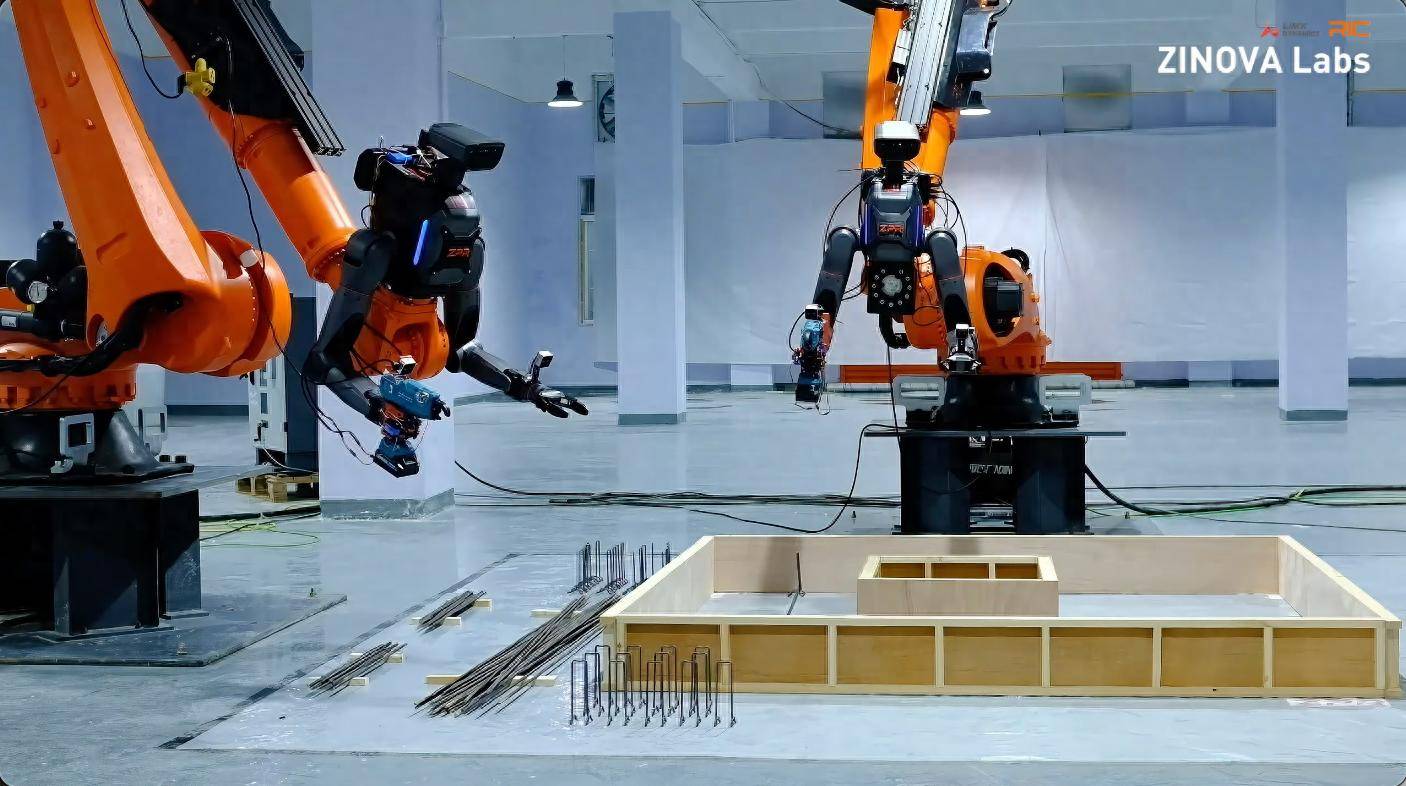
TRON 2双臂具身机器人创新构型完成混凝土倾覆板缩比施工场景演示
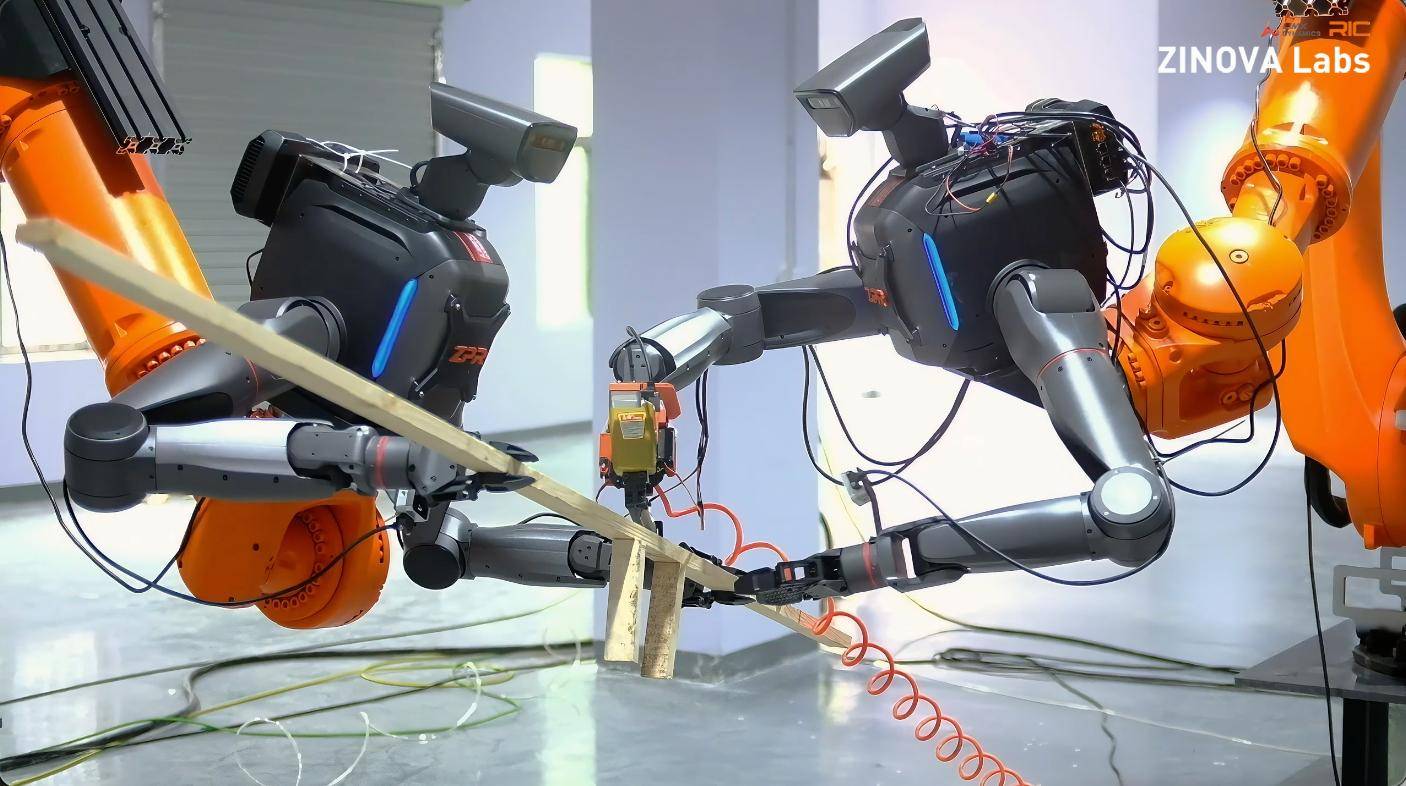
两台TRON 2协同合作,完成混凝土模板框架的拼合固定
建筑行业是ZINOVA选择的首个落地验证场景。此次演示复刻了混凝土倾覆板的核心施工环节:两台TRON 2机器人分别持钉枪与木板,协同合作,完成混凝土模板框架的拼合固定;随后在多层马凳支架上铺设钢筋并完成绑扎,模拟真实施工中多个工种前后衔接的完整作业逻辑。场景的难度不在于完成某一个孤立动作,而在于让机器人系统贯通一套复杂的物理工作流程。
在构型上,ZINOVA基于TRON 2双臂具身机器人的模块化与可扩展能力,针对建筑施工的大空间、多工序作业需求,探索出一套创新机器人构型。该构型进一步拓展了TRON 2的作业空间与工具操作能力,使其能够从传统桌面、低空作业延伸至更广阔的立体空间。双臂可面向不同方向、不同高度完成多种工具操作,进一步释放TRON 2在复杂施工场景中的操作潜力与应用价值。
![]()
TRON 2持钉枪完成钢钉绑扎作业
据悉,ZINOVA在建筑业的实践,是逐际动力平台化商业战略的一次具体体现。“我们相信,物理AI的破局不会来自单一形态的机器人,而来自能够跨形态使用工具的智能。TRON 2提供的模块化、可扩展能力,让我们能够将更多精力聚焦于工具智能与行业任务本身,并快速验证不同构型和应用的可能性。”ZINOVA创始人徐子悠表示。
逐际动力联合创始人庞博认为:“ZINOVA对建筑行业的深刻理解,以及他们在工具智能方向上的专注与创新,正是具身智能真正落地应用必不可少的生态力量。我们希望通过TRON 2这样的通用机器人平台,让行业创新者能够更高效地完成验证和迭代,共同探索更多面向真实场景的解决方案。”
(受访企业供图)